
单机设备
RHH-B
钢化床的机器人自动装卸设备
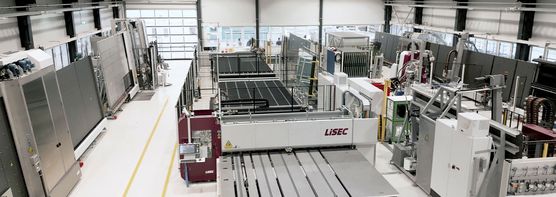
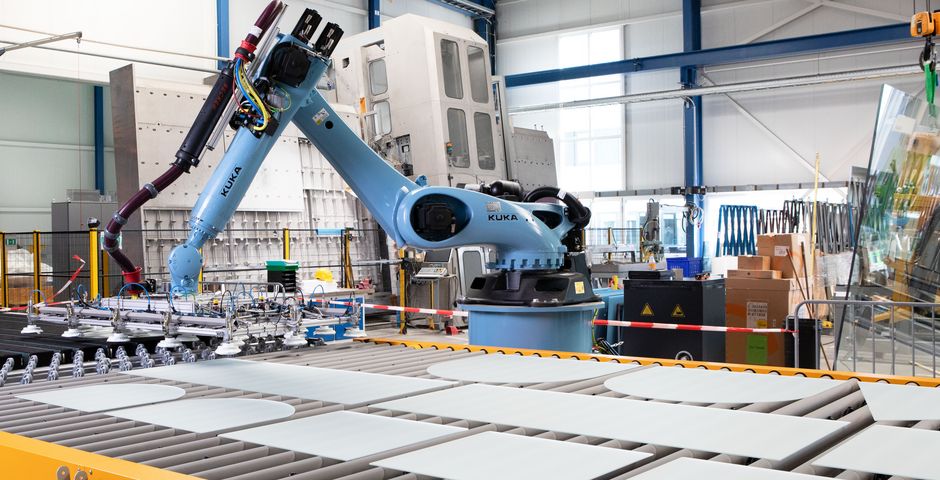
有了钢化床的机器人自动装卸设备之后,固定安装的分拣装置就能实现全自动处理。这套 LiSEC 系统能做到充分利用钢化床、全自动加工带切口的玻璃板并最大限度地减少吸盘吸痕。这种紧凑型机器解决方案能确保生产过程稳定进行、产品品质始终如一。
RHH-B 的结构是怎样的?
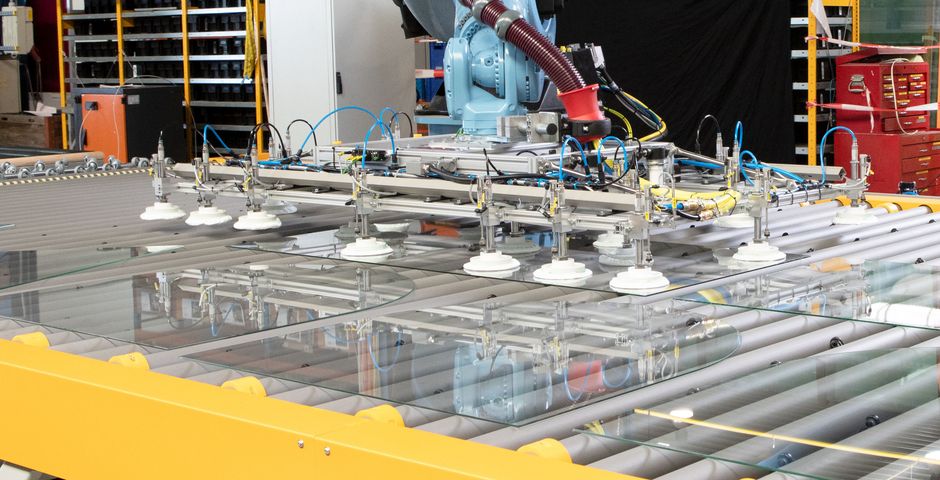
这套系统由一个工业机器人和一个真空吸盘式夹爪组成。与一个功能齐全的软件包结合使用的话,不仅可实现钢化床的最佳利用,还能自动装卸玻璃板。根据要求的不同,机器人也可以选择沿一根线性轴移动。
RHH-B 的工作原理是什么?
钢化床的机器人自动装卸设备的工作原理如下:
- 按照既定顺序将玻璃板从分拣装置输送到接收位置
- 向机器人发送玻璃板数据
- 自动激活所需的真空吸盘,同时考虑到轮廓和现有加工
- 在“Pick and Place(拾放)”或“Drag and Drop(拖放)”模式下,将玻璃板完美定位在钢化炉入口处
RHH-B 面向哪类客户?
RHH-B 适合使用钢化炉且想要对自家生产进行自动化改造并充分利用钢化床的企业。该系统既适合拥有分拣设备的现有客户,也适合批量生产,并能大幅降低人为干预的需求。
该系统提供了哪些优势?
RHH-B 能自动为钢化炉装卸玻璃板,并在此基础之上保证稳定且高效的生产过程。由于可随意调整玻璃板的位置,因此可根据下游钢化设备的要求完美对齐玻璃板。自动计算钢化床占用情况能实现钢化炉容量的最佳利用,并有助于保证产品品质始终如一。与此同时,该系统能降低人为干预的需求。得益于紧凑型结构,这台机器只需要较少的占地面积,与此同时,直接在机器人处旋转玻璃板还能提高生产流程的灵活性。
技术数据
| RHH | |
|---|---|
| “拾取并放置”和旋转最大尺寸(mm) | 2800 x 1600 x 10 |
| 最大负载: | 125 kg |
| “拖放”最大尺寸(mm): | 6000 x 3300 x 19 |
| 最小尺寸(mm): | 500 x 250 x 4 |
| 最大功率: | 可能因玻璃的状况(切口等)而异 |
- 最大灵活性——玻璃板可根据下游钢化设备的要求随意调整位置
- 空间需求更低
- 直接在机器人上旋转玻璃
- 品质始终如一
- 最佳钢化床利用率
- 节省人员
- 机器人沿线性轴移动的款式:第七根轴用于额外增加的运动方向
亮点
自动计算钢化床占用情况
GPS.autofab 自动根据定义的各项参数计算出钢化床的占用情况。通过这种方式做到充分利用钢化炉容量且产品品质始终如一。
减少吸盘吸痕
相较于传统的搬运系统,受控进行的吸起和释放工艺能最大限度地减少玻璃上的吸盘吸痕。
自动适应玻璃板尺寸和轮廓
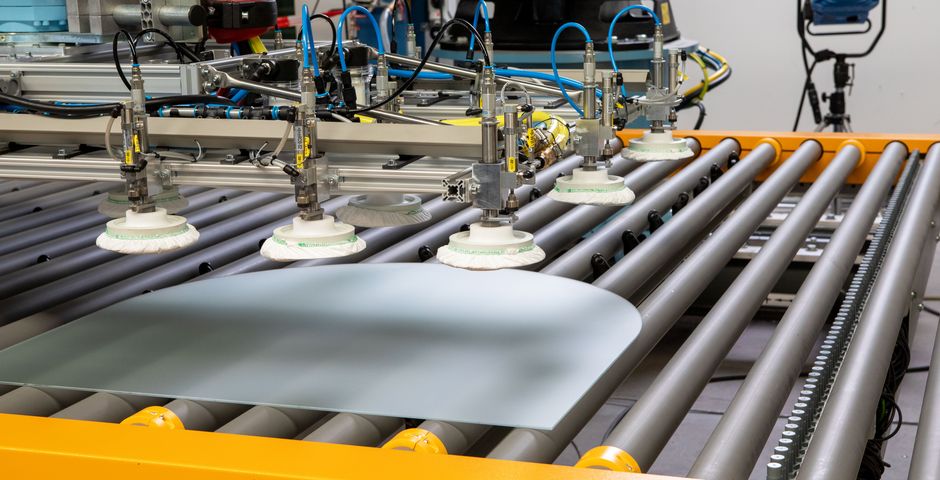
根据玻璃板尺寸,自动选择“Pick and Place(拾放)”模式或“Drag and Drop(拖放)”模式。
“Pick and Place(拾放)”:小号玻璃板被抬升到指定的位置。
“Drag and Drop(拖放)”:大号玻璃板通过气垫被推到指定的位置。
另外,将只激活搬运相应玻璃板轮廓所需的真空吸盘。

| 在线 | ||
|---|---|---|
| English | ||
| German |
