
Individuelle Einzelmaschinen
RHH-B
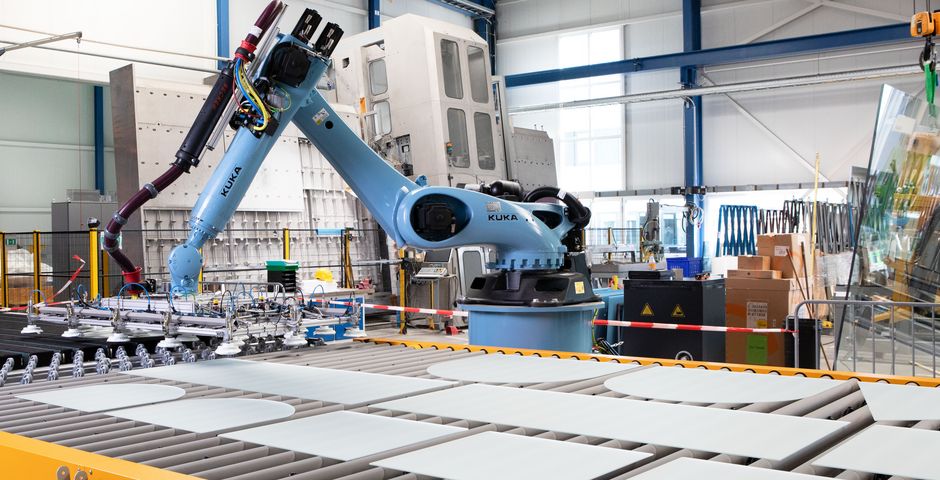
Automatische Härtebettbeladung und -entladung via Roboter
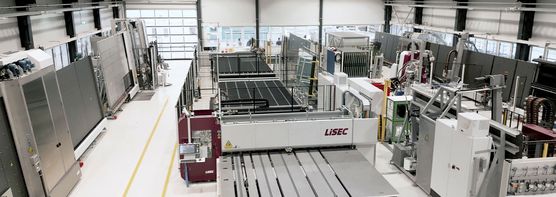
Mit der Härtebettbeladung und -entladung via Roboter wird die stationäre Sortierung vollautomatisiert. Das System von LiSEC sorgt für eine optimale Ausnutzung des Härtebetts, verarbeitet Scheiben mit Ausschnitten vollautomatisch und reduziert Saugerabdrücke auf ein Minimum. Die kompakte Anlagenlösung gewährleistet einen stabilen Produktionsprozess und konstante Produktqualität.
Wie ist der RHH-B aufgebaut?
Die Anlage besteht aus einem Industrieroboter und einem Vakuum-Sauggreifer. In Kombination mit einem umfangreichen Software-Paket kann das Härtebett optimal ausgenutzt und automatisch be- und entladen werden. Je nach Anforderung kann der Roboter optional auf einer Linearachse verfahren werden.
Wie funktioniert RHH-B?
Die Härtebettbeladung via Roboter funktioniert wie folgt:
- Transport der Glasscheiben von der Sortierung zur Abnahmeposition in vorgegebener Sequenz
- Übermittlung der Glasscheibendaten an den Roboter
- Automatische Aktivierung der erforderlichen Vakuum-Sauger, unter Berücksichtigung der Kontur und vorhandenen Bearbeitungen
- Optimale Positionierung der Glasscheibe auf dem Härteofeneinlauf im „Pick and Place“ oder „Drag and Drop“-Modus
Für wen ist die RHH-B geeignet?
Die RHH-B eignet sich für Betriebe mit Härteofen, die ihre Produktion automatisieren und die Ausnutzung des Härtebetts optimieren wollen. Das System ist sowohl für Bestandskunden mit Sortieranlagen als auch für die Serienproduktionen geeignet und reduziert den Bedarf an manuellen Eingriffen erheblich.
Welche Vorteile bietet die Anlage?
Die RHH-B automatisiert die Be- und Entladung von Härteöfen und sorgt dadurch für einen stabilen und effizienten Produktionsprozess. Durch die freie Positionierung der Scheiben können diese optimal entsprechend den Anforderungen der nachgeschalteten Härteanlage ausgerichtet werden. Die automatische Berechnung der Härtebettbelegung ermöglicht eine bestmögliche Ausnutzung der Ofenkapazität und unterstützt eine konstant hohe Produktqualität. Gleichzeitig reduziert das System den Bedarf an manuellen Eingriffen. Dank der kompakten Bauweise benötigt die Anlage nur wenig Stellfläche, während Funktionen wie das Drehen der Scheiben direkt am Roboter zusätzliche Flexibilität im Produktionsablauf schaffen.
Technische Daten
| RHH | |
|---|---|
| Max. Größe „Pick and Place“ und drehen (mm): | 2800 x 1600 x 10 |
| Max. Belastung: | 125 kg |
| Max. Größe „Drag and Drop“ (mm): | 6000 x 3300 x 19 |
| Min. Größe (mm): | 500 x 250 x 4 |
| Max. Leistung: | kann je nach Beschaffenheit der Glasscheibe (Ausschnitte usw.) abweichen |
- Maximale Flexibilität - Scheiben können frei positioniert werden, je nach Anforderung der nachgeschaltenen Härteanlage
- Geringer Platzbedarf
- Drehen von Scheiben direkt am Roboter
- Konstante Qualität
- Optimale Härtebettausnutzung
- Personaleinsparung
- Verfahrbare Ausführung des Roboters auf einer Linearachse: Siebte Achse für eine zusätzliche Bewegungsrichtung
Die Highlights
Automatische Berechnung des Härtebetts
Die Belegung des Härtebetts wird automatisch in GPS.autofab auf Basis definierter Parameter berechnet. Dadurch werden eine optimale Ausnutzung der Härteofenkapazität sowie eine konstant hohe Produktqualität sichergestellt.
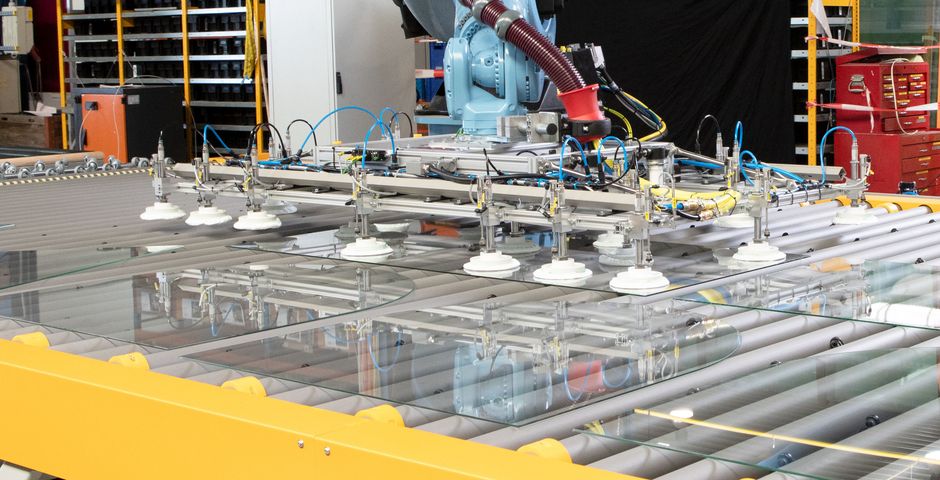
Reduktion der Saugerabdrücke
Ein kontrollierter Ansaug- und Ablassprozess reduziert Saugerabdrücke auf ein absolutes Minimum im Vergleich zu einem konventionellen Saugergerät.
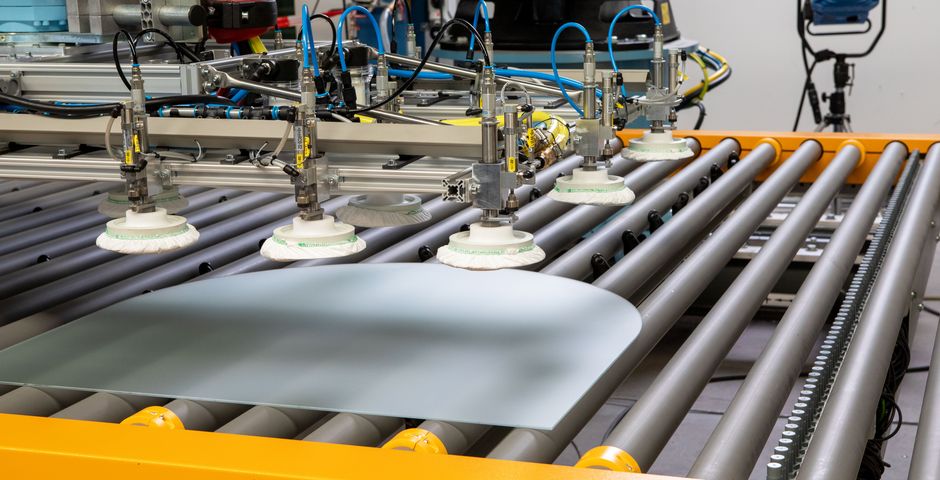
Anpassung an Scheibengröße und Form
Je nach Scheibengröße wird automatisch zwischen dem „Pick and Place“- und dem „Drag and Drop“-Modus gewählt.
„Pick and Place“: Kleine Scheiben werden in die vorgegebene Position gehoben.
„Drag and Drop“: Große Scheiben werden über das Luftkissen in die vorgegebene Position geschoben.
Zusätzlich werden nur jene Vakuum-Sauger aktiviert, die für das Handling der jeweiligen Scheibenkontur erforderlich sind.