
Macchine singole
RHH-B
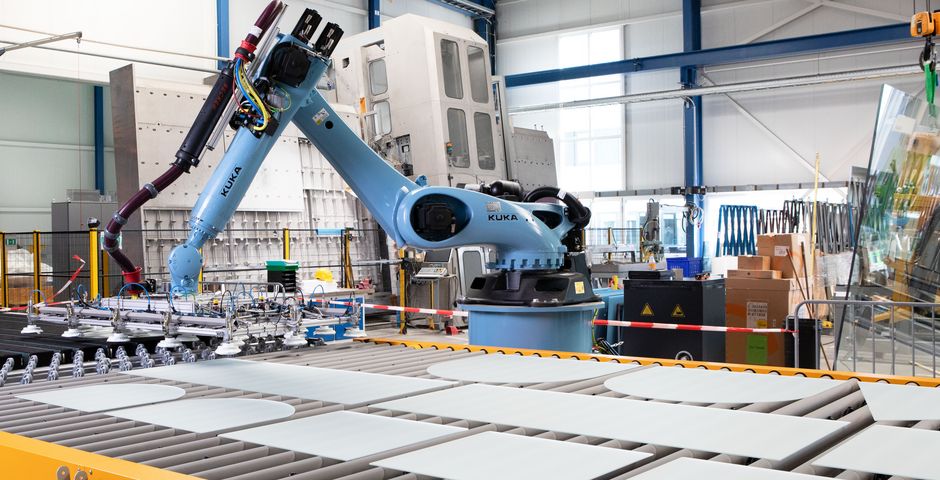
Carico e scarico automatici del letto di tempra tramite robot
Con il carico e lo scarico del letto di tempra mediante robot, lo smistamento stazionario viene completamente automatizzato. Il sistema LiSEC garantisce uno sfruttamento ottimale del letto di tempra, lavora in modo completamente automatico anche lastre con aperture e riduce al minimo le impronte delle ventose. La soluzione compatta dell’impianto garantisce un processo produttivo stabile e una qualità costante del prodotto.
Come è configurato il sistema RHH-B?
L’impianto è costituito da un robot industriale e da ventose a vuoto. In combinazione con un ampio pacchetto software, il letto di tempra può essere sfruttato in modo ottimale e caricato e scaricato automaticamente. A seconda delle esigenze, il robot può essere installato opzionalmente su un asse lineare mobile.
Come funziona il sistema RHH-B?
Il caricamento del letto di tempra mediante robot avviene come segue:
- Trasporto delle lastre di vetro dallo smistamento alla posizione di prelievo nella sequenza prestabilita
- Trasmissione dei dati della lastra di vetro al robot
- Attivazione automatica delle ventose a vuoto necessarie, tenendo conto del contorno e delle lavorazioni presenti
- Posizionamento ottimale della lastra di vetro sull’ingresso del forno di tempra in modalità “Pick and Place” o “Drag and Drop”
Per chi è indicato il sistema RHH-B?
Il sistema RHH-B è indicato per le aziende dotate di forno di tempra che desiderano automatizzare la produzione e ottimizzare lo sfruttamento del letto di tempra. Il sistema è adatto sia ai clienti esistenti con impianti di smistamento, sia alla produzione in serie, e riduce notevolmente la necessità di interventi manuali.
Quali vantaggi offre l'impianto?
L’RHH-B automatizza il carico e lo scarico dei forni di tempra, garantendo così un processo produttivo stabile ed efficiente. Grazie al posizionamento libero delle lastre, queste possono essere orientate in modo ottimale in base ai requisiti dell’impianto di tempra a valle. Il calcolo automatico dell’occupazione del letto di tempra consente di sfruttare al meglio la capacità del forno e contribuisce a mantenere costantemente elevata la qualità del prodotto. Allo stesso tempo, il sistema riduce la necessità di interventi manuali. Grazie alla struttura compatta, l’impianto richiede uno spazio di installazione ridotto, mentre funzioni come la rotazione delle lastre direttamente sul robot offrono una maggiore flessibilità nel processo produttivo.
Dettagli Tecnici
| RHH | |
|---|---|
| Dimensioni max. "Pick and Place" e rotazione (mm): | 2800 x 1600 x 10 |
| Carico max.: | 125 kg |
| Dimensioni max. "Drag and Drop" (mm): | 6000 x 3300 x 19 |
| Dimensioni min. (mm): | 500 x 250 x 4 |
| Potenza max.: | può variare a seconda della qualità della lastra di vetro (tagli, ecc.) |
- Massima flessibilità - Le lastre possono essere posizionate liberamente, a seconda dell’esigenza dell’impianto di tempra a valle
- Minima necessità di spazio
- Ruotare le lastre direttamente sul robot
- Qualità costante
- Sfruttamento ottimale del letto di tempra
- Risparmio in termini di personale
- Struttura mobile del robot su un asse lineare: Settimo asse per un'ulteriore direzione di spostamento
Le Caratteristiche
Calcolo automatico del letto di tempra
Il letto di tempra viene calcolato nel GPS.autofab sulla base dei parametri regolabili in modo individuale e le lastre sono poi posizionate sul letto di tempra. Questo permette una qualità sempre costante, in quanto il posizionamento dipende sempre dagli stessi parametri.
Riduzione delle impronte delle ventose
Un processo di aspirazione e di scarico controllato riduce le impronte delle ventose a un minimo assoluto rispetto a uno strumento a ventose convenzionale.Un processo di aspirazione e di scarico controllato riduce le impronte delle ventose a un minimo assoluto rispetto a uno strumento a ventose convenzionale.
Adattamento alle dimensioni delle lastre e alla forma
A seconda delle dimensioni della lastra di vetro, viene selezionata automaticamente la modalità “Pick and Place” o “Drag and Drop”.
“Pick and Place”: Le lastre di vetro di piccole dimensioni vengono sollevate e portate nella posizione prestabilita.
“Drag and Drop”: Le lastre di vetro di grandi dimensioni vengono spinte sul cuscinetto d’aria fino alla posizione prestabilita.
Inoltre, vengono attivate esclusivamente le ventose a vuoto necessarie per la movimentazione del rispettivo contorno della lastra di vetro.

| Online | ||
|---|---|---|
| English | ||
| German |
